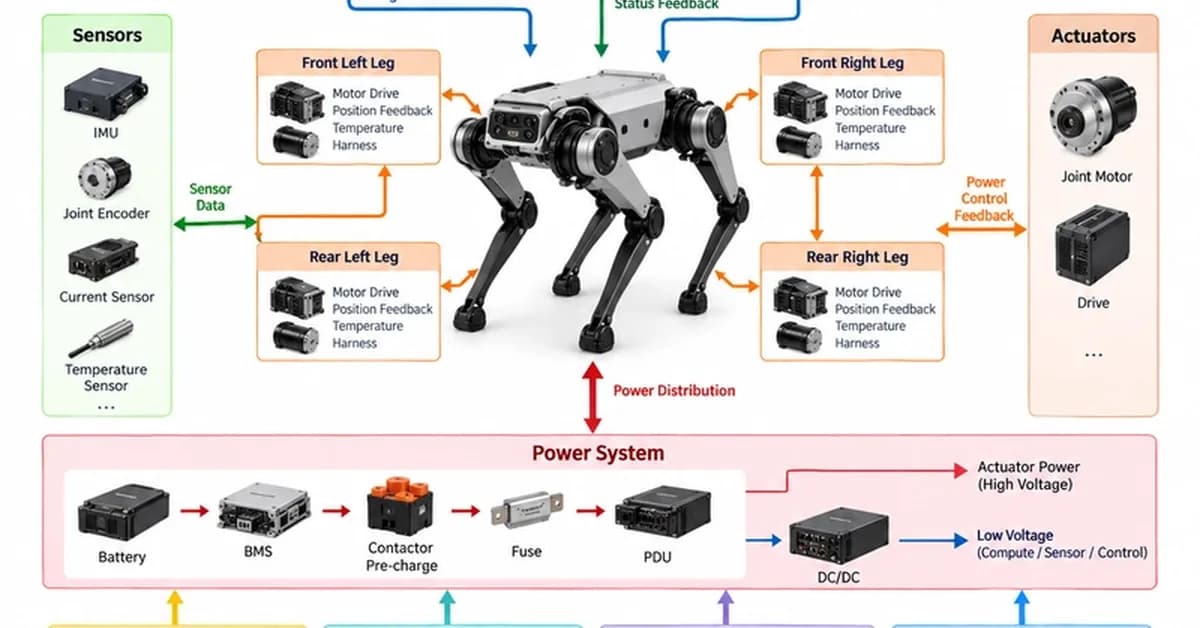
A new standard, HRS-013, outlines electrical and electronic architecture requirements for quadruped robots, emphasizing a distributed, real-time system for power, actuation, sensing, and communication. This development is significant for AI/ML/Data Science professionals as it establishes guidelines for robust, deterministic control in complex robotic systems, which is crucial for advanced locomotion and interaction. Expect to see increased focus on standardized interfaces and modular designs to improve robot maintainability and scalability.
Read the full article at DEV Community
Want to create content about this topic? Use Nemati AI tools to generate articles, social posts, and more.
Views68
Tags

Ali NematiBlogUI.author_articles