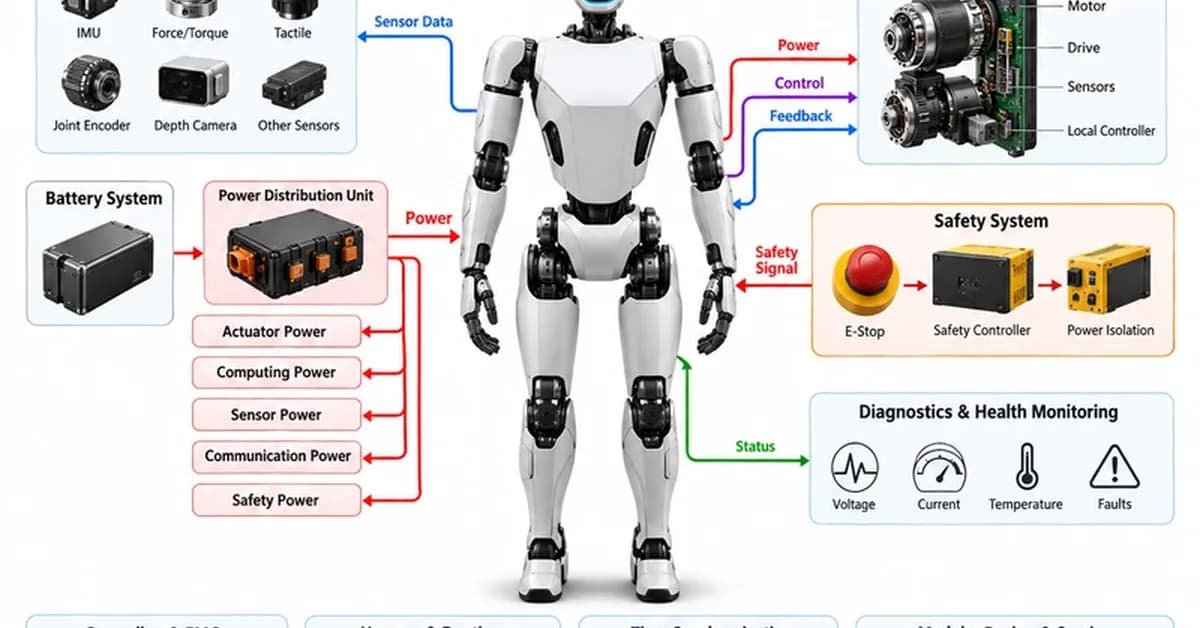
A new standard, HRS-014, outlines electrical and electronic architecture guidelines for humanoid robots. This development is significant for AI/ML/Data Science professionals as it addresses critical infrastructure needs for increasingly complex robotic systems, emphasizing power distribution, communication, and safety protocols. The standard promotes modularity and standardized joint modules to improve maintainability and scalability in humanoid robot design.
Read the full article at DEV Community
Want to create content about this topic? Use Nemati AI tools to generate articles, social posts, and more.
![Robotics Engineering Standards - HRS-014: Humanoid [EN]](/_next/image?url=https%3A%2F%2Fmedia.nemati.ai%2Fmedia%2Fblog%2Fimages%2Farticles%2Fc93facdea81a4fd5.webp&w=3840&q=75)
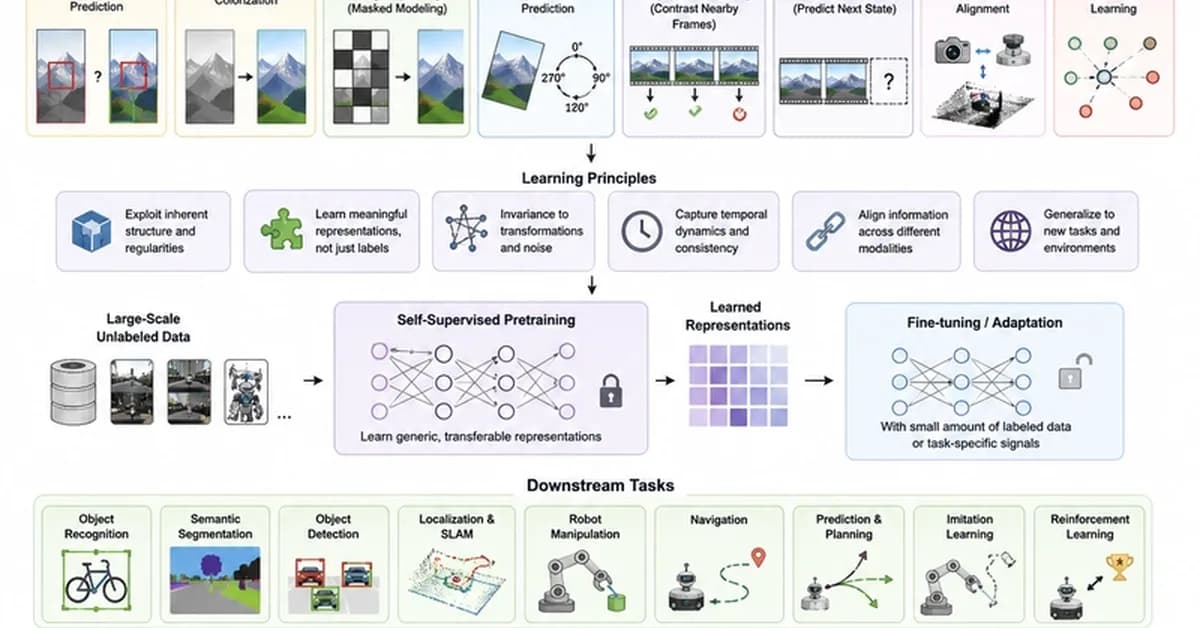
![Robot Learning and AI - Ch.03: Self Supervised Learning [KR]](/_next/image?url=https%3A%2F%2Fmedia.nemati.ai%2Fmedia%2Fblog%2Fimages%2Farticles%2Ff0adb15130a04ac5.webp&w=3840&q=75)
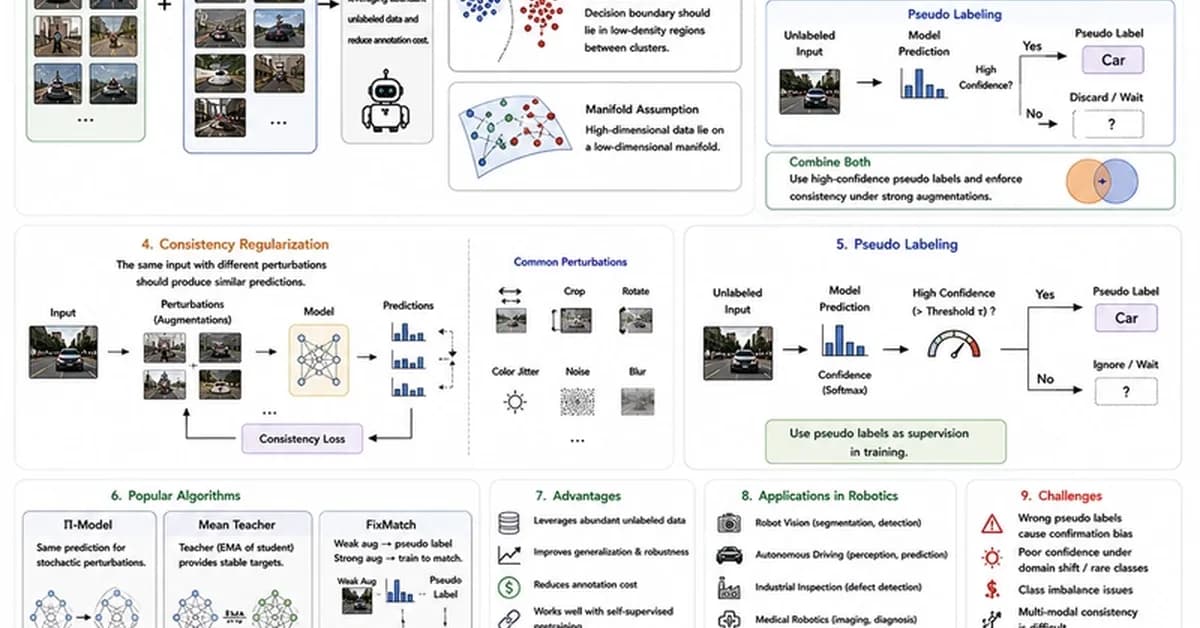
![Robot Learning and AI - Ch.04: Semi Supervised Learning [KR]](/_next/image?url=https%3A%2F%2Fmedia.nemati.ai%2Fmedia%2Fblog%2Fimages%2Farticles%2F66616481b4314810.webp&w=3840&q=75)
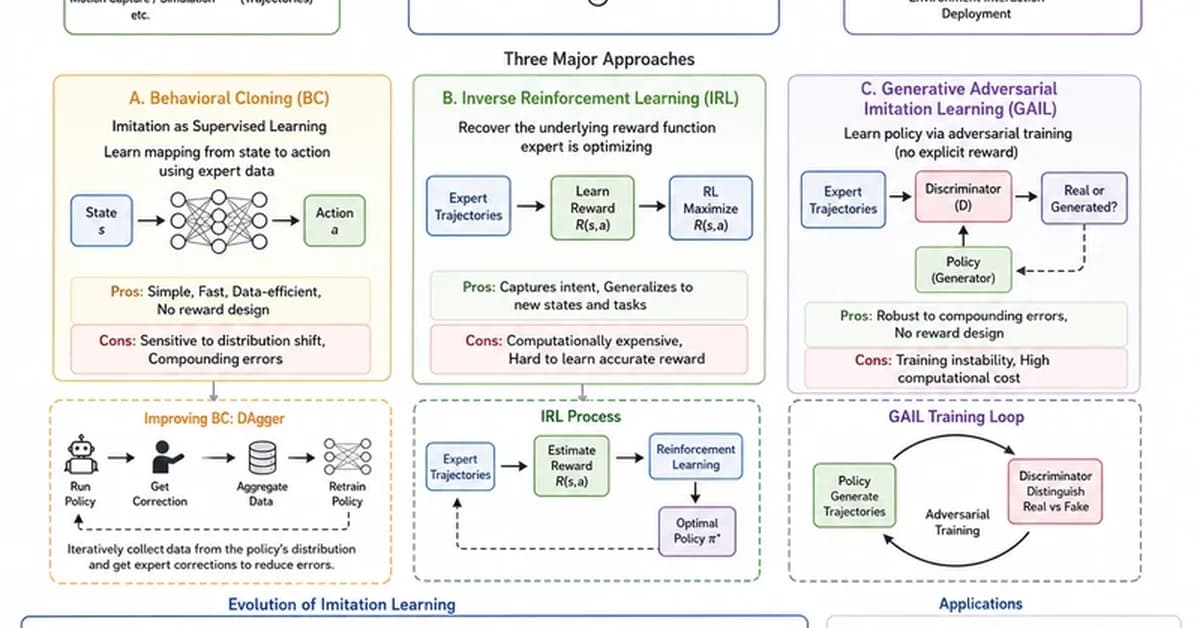
![Robot Learning and AI - Ch.06: Imitation Learning [KR]](/_next/image?url=https%3A%2F%2Fmedia.nemati.ai%2Fmedia%2Fblog%2Fimages%2Farticles%2F940e6ce8387e4972.webp&w=3840&q=75)