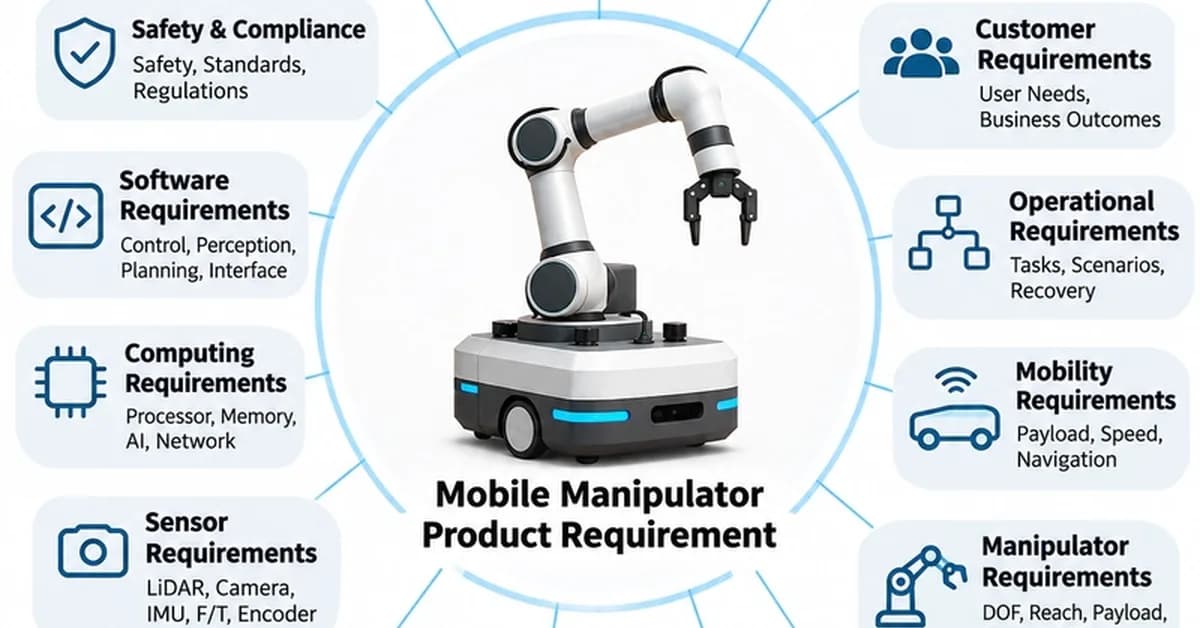
This chapter details a comprehensive Product Requirement Template for mobile manipulators, establishing a structured foundation for engineering. It systematically defines product goals, functionalities, constraints, and acceptance criteria to guide development from strategy and architecture to component selection and verification. The template covers critical areas such as product identification, project context, customer and operational requirements, mobility, manipulator, end-effector, mechanical, electrical, sensor, and computing specifications.
Read the full article at DEV Community
Want to create content about this topic? Use Nemati AI tools to generate articles, social posts, and more.
![Mobile Manipulator Foundations and System Architecture - Ch.17: Checklists and Templates [KR]](/_next/image?url=https%3A%2F%2Fmedia.nemati.ai%2Fmedia%2Fblog%2Fimages%2Farticles%2Fc3310a034d4a48dd.webp&w=3840&q=75)
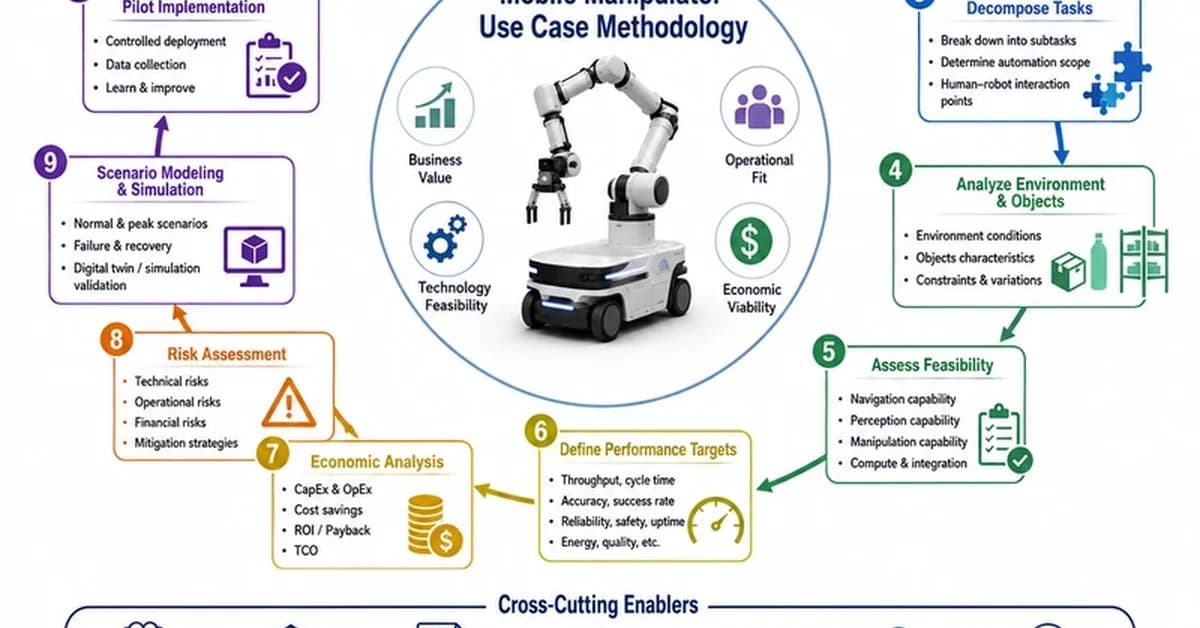
![Mobile Manipulator Foundations and System Architecture - Ch.04: Use Cases [EN]](/_next/image?url=https%3A%2F%2Fmedia.nemati.ai%2Fmedia%2Fblog%2Fimages%2Farticles%2F05e913186e344989.webp&w=3840&q=75)
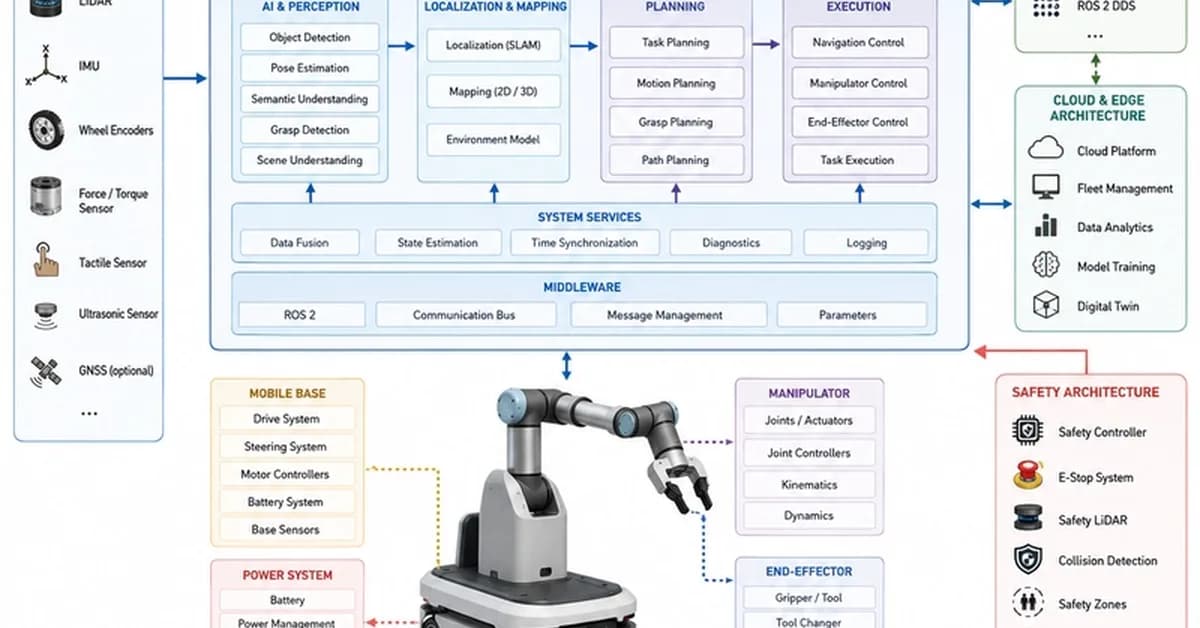
![Mobile Manipulator Foundations and System Architecture - Ch.03: System Architecture [EN]](/_next/image?url=https%3A%2F%2Fmedia.nemati.ai%2Fmedia%2Fblog%2Fimages%2Farticles%2Fe4b489a1bd324e0f.webp&w=3840&q=75)
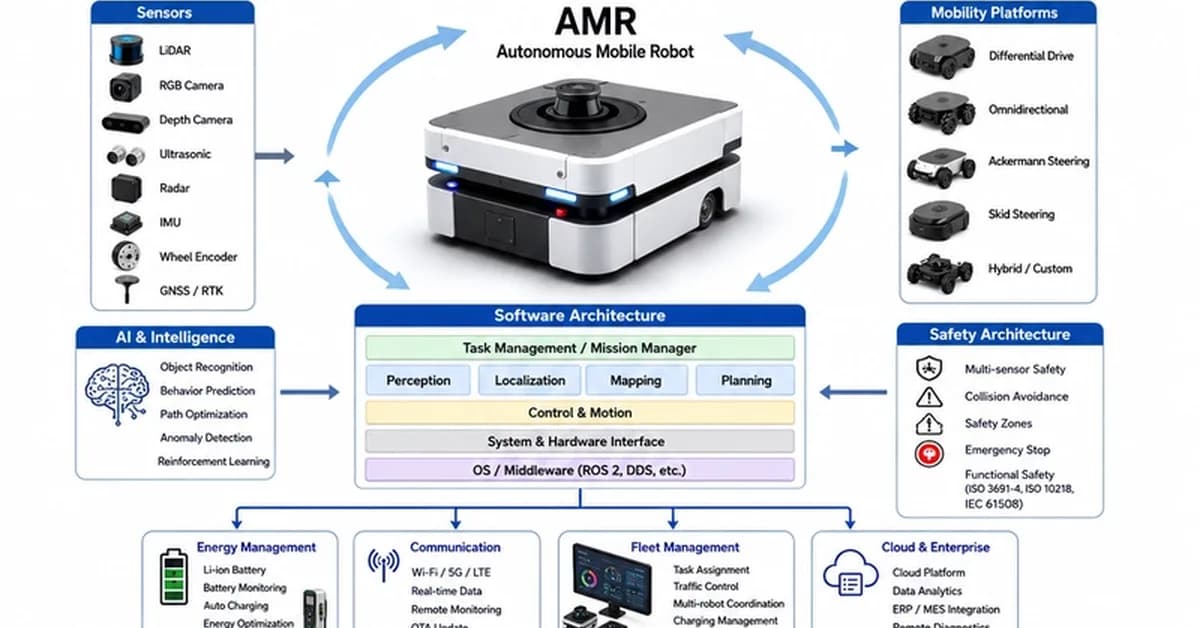
![Mobile Manipulator Foundations and System Architecture - Ch.02: AMR plus Robot Arm [EN]](/_next/image?url=https%3A%2F%2Fmedia.nemati.ai%2Fmedia%2Fblog%2Fimages%2Farticles%2F55ecdba274084916.webp&w=3840&q=75)